---
title: Elektro
url: 'https://grav.server.strojlab.cz/279157/mini-projekty/elektro'
markdown: 'https://grav.server.strojlab.cz/279157/mini-projekty/elektro.md'
date: '2026-11-05'
description: 'Miniprojekt elektro Úloha: Ovládanie uhlu natočenia stepper motoru pomocou mikrokontroléru Arduino UNO, 4 LED diódy ako ukazovatele aktuálneho natočenia Potrebné komponenty: 1x Arduino UNO 1x Driver pre krokové motory A4988 1x Krokový motor NEMA 17 (42HD6021-03) 1x Potenciometer 10K 4x LED dióda z…'
---
Miniprojekt elektro
Úloha: Ovládanie uhlu natočenia stepper motoru pomocou mikrokontroléru Arduino UNO, 4 LED diódy ako ukazovatele aktuálneho natočenia
Potrebné komponenty:
- 1x Arduino UNO
- 1x Driver pre krokové motory A4988
- 1x Krokový motor NEMA 17 (42HD6021-03)
- 1x Potenciometer 10K
- 4x LED dióda zelená
- 4x Rezistor 220Ω
- 1x Kondenzátor 100μF
- Vodiče
- Zdroj 12V
- USB kábel
ㅤ
# Zapojenie obvodu
ㅤ
## Motor driver a krokový motor
Začal som so zapojením motor drivera A4988. Driver pracuje na 5V logike rovnako ako Arduino, je napájaný cez 5V výstup na Arduine. Do Arduina z A4988 ďalej ide kábel na ovládanie smeru (pin 2 na Arduine) a rýchlosti (pin 3 na Arduine). Na napájanie motora má driver osobitný vstup, na ten som zapojil 12V zo zdroja. Do 12V obvodu som taktiež pridal 100μF kondenzátor. Ďalej som na driver zapojil krokový motor. Motor je pripojený cez 4 káble, štvoritý kábel ktorý sme dostali v kite ku motoru má ale iný pinout ako driver, a tak bolo treba niektoré piny medzi sebou vymeniť. Ako posledné som prepojil na driveri piny Sleep a Reset, nakoľko je toto prepojenie potrebné ku funkcii drivera. Na driver som nalepil hliníkový chladič, aby sa zbytočne neprehrieval.
## Potenciometer
Potenciometer je zapojený v nepájivom poli pomocou 3 káblov. Na jeden krajný pin je privedených 5V z Arduina, druhý krajný pin slúži ako uzemnenie. Z bežca (stredný pin) vedie kábel to Arduina na pin A1. Tento pin je zodpovedný za čítanie hodnôt potenciometra v Arduine.
## LED diódy
V nepájivom poli sa nachádzajú 4 zelené LED diódy. Na každú katódu je privedený jeden PWM pin z Arduina (konkrétne piny 6, 9, 10, 11) a na anódu každej LED diódy je pripojený rezistor s hodnotou odporu 220Ω.
## Arduino
Arduino je napájané počítačom cez USB port. 5V výstup je použitý na napájanie motor driveru a potenciometra, GND je použitý na ich uzemnenie. A1 analog pin je použitý ako input pre čítanie hodnôt z potenciometra. PWM piny 6, 9, 10, 11 sú použité ako výstupy na ovádanie LED diód.

# Program
Poďme si najprv zrekapitulovať, čo má program robiť. Chceme, aby Arduino čitalo hodnotu natočenia potemciometru. Podľa tejto hodnoty sa otočí krokový motor na požadovaný uhol a rozsvietia sa LED diódy zodpovedajúce natočeniu motora. Program teda vieme z hľadiska logického postupu rozdeliť na 3 časti: Potenciometer, Krokový motor a LED diódy.
## Potenciometer
V tejto časti sa toho mnoho nedeje. Založíme si premennú **valuePot** pre hodnoty potenciometra, a následne v sekcii **loop** do tejto premennej zapisujeme hodnoty z potenciometra zapojeného v pine A1 Arduina.
```
1
2
3
4
5
6
7
8
9
```
```
int valuePot = 0;
void setup() {
}
void loop() {
valuePot = analogRead(A1);
}
```
## Krokový motor
V tejto časti si najprv definujeme nové premenné. **pinStep** a **pinDir** označujú piny, ktoré slúžia na ovládanie rýchlosti a smeru motora. Premenné **targetsteps** a **currentsteps** slúžia na nastavovanie polohy motora a konštanta **stepsPerRevolution** označuje počet krokov motora na celú otočku o 360 stupňov. Premenná **tolerance** určuje citlivosť Arduina na otočenie potenciometra.
V sekcii **setup** priradíme pinom **pinStep** a **pinDir** funkciu výstupného pinu, teda, že budú pracovať ako **OUTPUT**.
V časti **loop** sa nachádza najdôležitejšia časť programu, a to ovládanie motora pomocou hodnôt potenciometra. Po načítaní hodnôt potenciometra program tieto hodnoty premení na počet krokov motora pomocou funkcie **map**. Hodnoty potemciometra od 0 do 1023 sa premenia na hodnoty od 0 do **stepsPerRevolution** a zapíšu sa do premennej **targetsteps**. Program teraz porovnáva hodnoty **currentsteps** a **targetsteps**, teda kroky aktuálne od krokov požadovaných a podľa toho sa rozhoduje, či motorom pohnúť, alebo nie. V rozhodovaní je taktiež zahrnutá **tolerance**. Keď tam tolerancia nebola, program takmer stále vyhodnocoval, že podmienka **while** je splnená a hýbal s motorom, aj keď sa s potenciometrom nehýbalo. Ak teda program vyhodnotí, že podmienka while je splnená a teda **targetsteps** nie je rovné **currentsteps**, cez rozhodovací blok **if** zisťuje, do ktorej strany je potrebné s motorom pohnúť. Program pohne s motorom do požadovanej strany, priráta alebo odráta od hodnoty **currentsteps** hodnotu 1 a tento proces opakuje, až kým **tagretsteps == currentsteps**.
```
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
```
```
int pinStep = 3;
int pinDir = 2;
int valuePot = 0;
int targetSteps = 0;
int currentSteps = 0;
const int stepsPerRevolution = 200;
int tolerance = 1;
void setup() {
pinMode(pinStep, OUTPUT);
pinMode(pinDir, OUTPUT);
}
void loop() {
valuePot = analogRead(A1);
targetSteps = map(valuePot, 0, 1023, 0, stepsPerRevolution);
while (abs(currentSteps - targetSteps) > tolerance) {
if (targetSteps > currentSteps) {
digitalWrite(pinDir, HIGH);
digitalWrite(pinStep, HIGH);
delayMicroseconds(500);
digitalWrite(pinStep, LOW);
delayMicroseconds(500);
currentSteps++;
}
else if (targetSteps < currentSteps) {
digitalWrite(pinDir, LOW);
digitalWrite(pinStep, HIGH);
delayMicroseconds(500);
digitalWrite(pinStep, LOW);
delayMicroseconds(500);
currentSteps--;
}
}
}
```
## LED diódy
Máme 4 LED diódy, ku každej vedie jeden výstup z Arduina. Zadefinujeme si teda pin pre každú LEDku, a v sekcii **setup** nastavíme každý tento pin ako **OUTPUT**.
LED diódy sa rozsvecujú podľa natočenia motora. Chcel som, aby sa LEDky rozsvecovali a zhasínali postupne, potreboval som teda nájsť funkciu, ktorá by mala vhodný priebeh. Po chvíli experimentovania vo webovej aplikácii GeoGebra som našiel vhodnú funkciu:
*f*(*x*) = −(*x* − *a*)2120 + 255
V tejto funkcii je **x** hodnota potenciometra **potVal** a premenná **a** určuje posuv grafu po osi x, pre každú LED má tvar **a = n . 255**, kde **n** je poradie LED v kruhu, počínajúc od n = 0. Pre LED 1 sú funkcie 2, pretože LED 1 sa rozsvecuje pri minimálnej aj maximálnej hodnote potenciometra, aby LEDky postupným rozsvecovaním kompletný kruh.
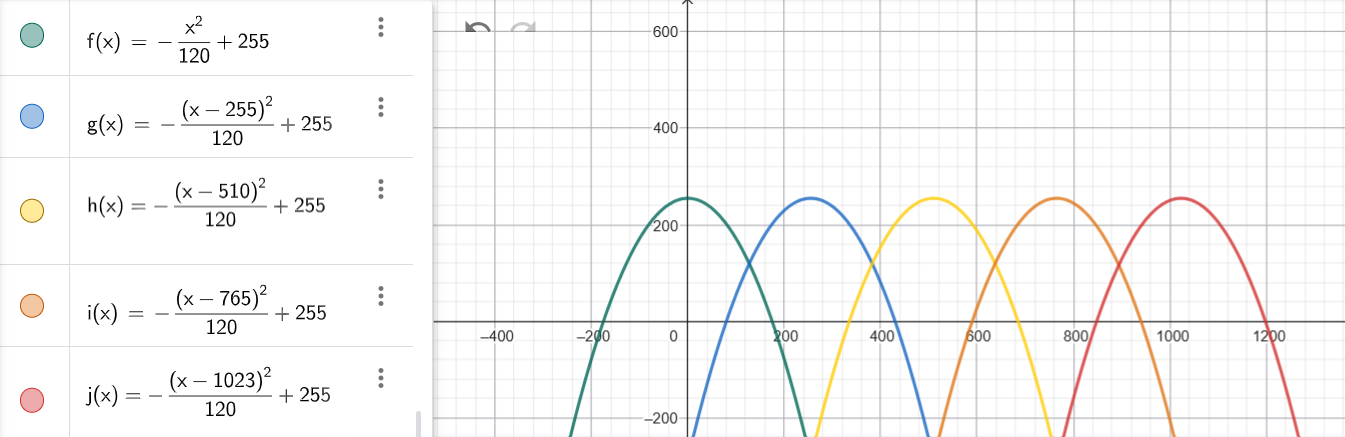
Z týchto funkcií potrebujeme ďalej vybrať iba hodnoty väčšie ako 0, chceme aby Arduino záporné hodndoty ignorovalo. To je vyriešené funkciou **max**, ktorá vyberie iba hodnoty väčšie rovné 0.
```
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
```
```
int LED1 = 6;
int LED2 = 9;
int LED3 = 10;
int LED4 = 11;
void setup() {
pinMode(LED1, OUTPUT);
pinMode(LED2, OUTPUT);
pinMode(LED3, OUTPUT);
pinMode(LED4, OUTPUT);
}
void loop() {
analogWrite(LED1, max(max(0, -pow(valuePot, 2)/120 + 255), max(0, -pow(valuePot - 1023, 2)/120 + 255)));
analogWrite(LED2, max(0, -pow(valuePot - 255, 2)/120 + 255));
analogWrite(LED3, max(0, -pow(valuePot - 510, 2)/120 + 255));
analogWrite(LED4, max(0, -pow(valuePot - 765, 2)/120 + 255));
}
```
Vďaka použitiu matematických funkcií na rozsvecovanie LED diód nie je potrebné v tejto časti programu používať rozhodovacie bloky **if**.
## Výsledný program
```
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
44
45
46
47
```
```
int pinStep = 3;
int pinDir = 2;
int LED1 = 6;
int LED2 = 9;
int LED3 = 10;
int LED4 = 11;
int valuePot = 0;
int targetSteps = 0;
int currentSteps = 0;
const int stepsPerRevolution = 200;
int tolerance = 1;
void setup() {
pinMode(pinStep, OUTPUT);
pinMode(pinDir, OUTPUT);
pinMode(LED1, OUTPUT);
pinMode(LED2, OUTPUT);
pinMode(LED3, OUTPUT);
pinMode(LED4, OUTPUT);
}
void loop() {
valuePot = analogRead(A1);
targetSteps = map(valuePot, 0, 1023, 0, stepsPerRevolution);
while (abs(currentSteps - targetSteps) > tolerance) {
if (targetSteps > currentSteps) {
digitalWrite(pinDir, HIGH);
digitalWrite(pinStep, HIGH);
delayMicroseconds(500);
digitalWrite(pinStep, LOW);
delayMicroseconds(500);
currentSteps++;
}
else if (targetSteps < currentSteps) {
digitalWrite(pinDir, LOW);
digitalWrite(pinStep, HIGH);
delayMicroseconds(500);
digitalWrite(pinStep, LOW);
delayMicroseconds(500);
currentSteps--;
}
}
analogWrite(LED1, max(max(0, -pow(valuePot, 2)/120 + 255), max(0, -pow(valuePot - 1023, 2)/120 + 255)));
analogWrite(LED2, max(0, -pow(valuePot - 255, 2)/120 + 255));
analogWrite(LED3, max(0, -pow(valuePot - 510, 2)/120 + 255));
analogWrite(LED4, max(0, -pow(valuePot - 765, 2)/120 + 255));
}
```
# Záver
Pecka
---
## Navigation
- Parent: [Mini-projekty](https://grav.server.strojlab.cz/279157/mini-projekty.md)
- Next: [Laserová rezačka](https://grav.server.strojlab.cz/279157/mini-projekty/laserova-rezacka.md)