Elektronika
Cieľ miniprojektu: Zapojenie jednoduchého elektrického obvodu s mikrokontrolérom Arduino UNO.
Vybraná varianta: Varianta I - Ovládanie otáčok motora a indikácia rýchlosti otáčania.
Popis úlohy: Realizácia a dokumentácia elektrického obvodu s mikrokontrolérom Arduino UNO na plynulé riadenie otáčok krokového motora. Aktuálna rýchlosť otáčania je vizuálne indikovaná v štyroch pásmach pomocou štyroch farebných LED diód.
Riešenie: Rýchlosť otáčania sa plynule reguluje pomocou potenciometra, z ktorého Arduino prepočítava signál pre driver motora a zároveň rozsvecuje príslušnú indikačnú LED diódu. Program v Arduine je implementovaný bez použitia externých knižníc.
Dokumentácia a zapojenie obvodu
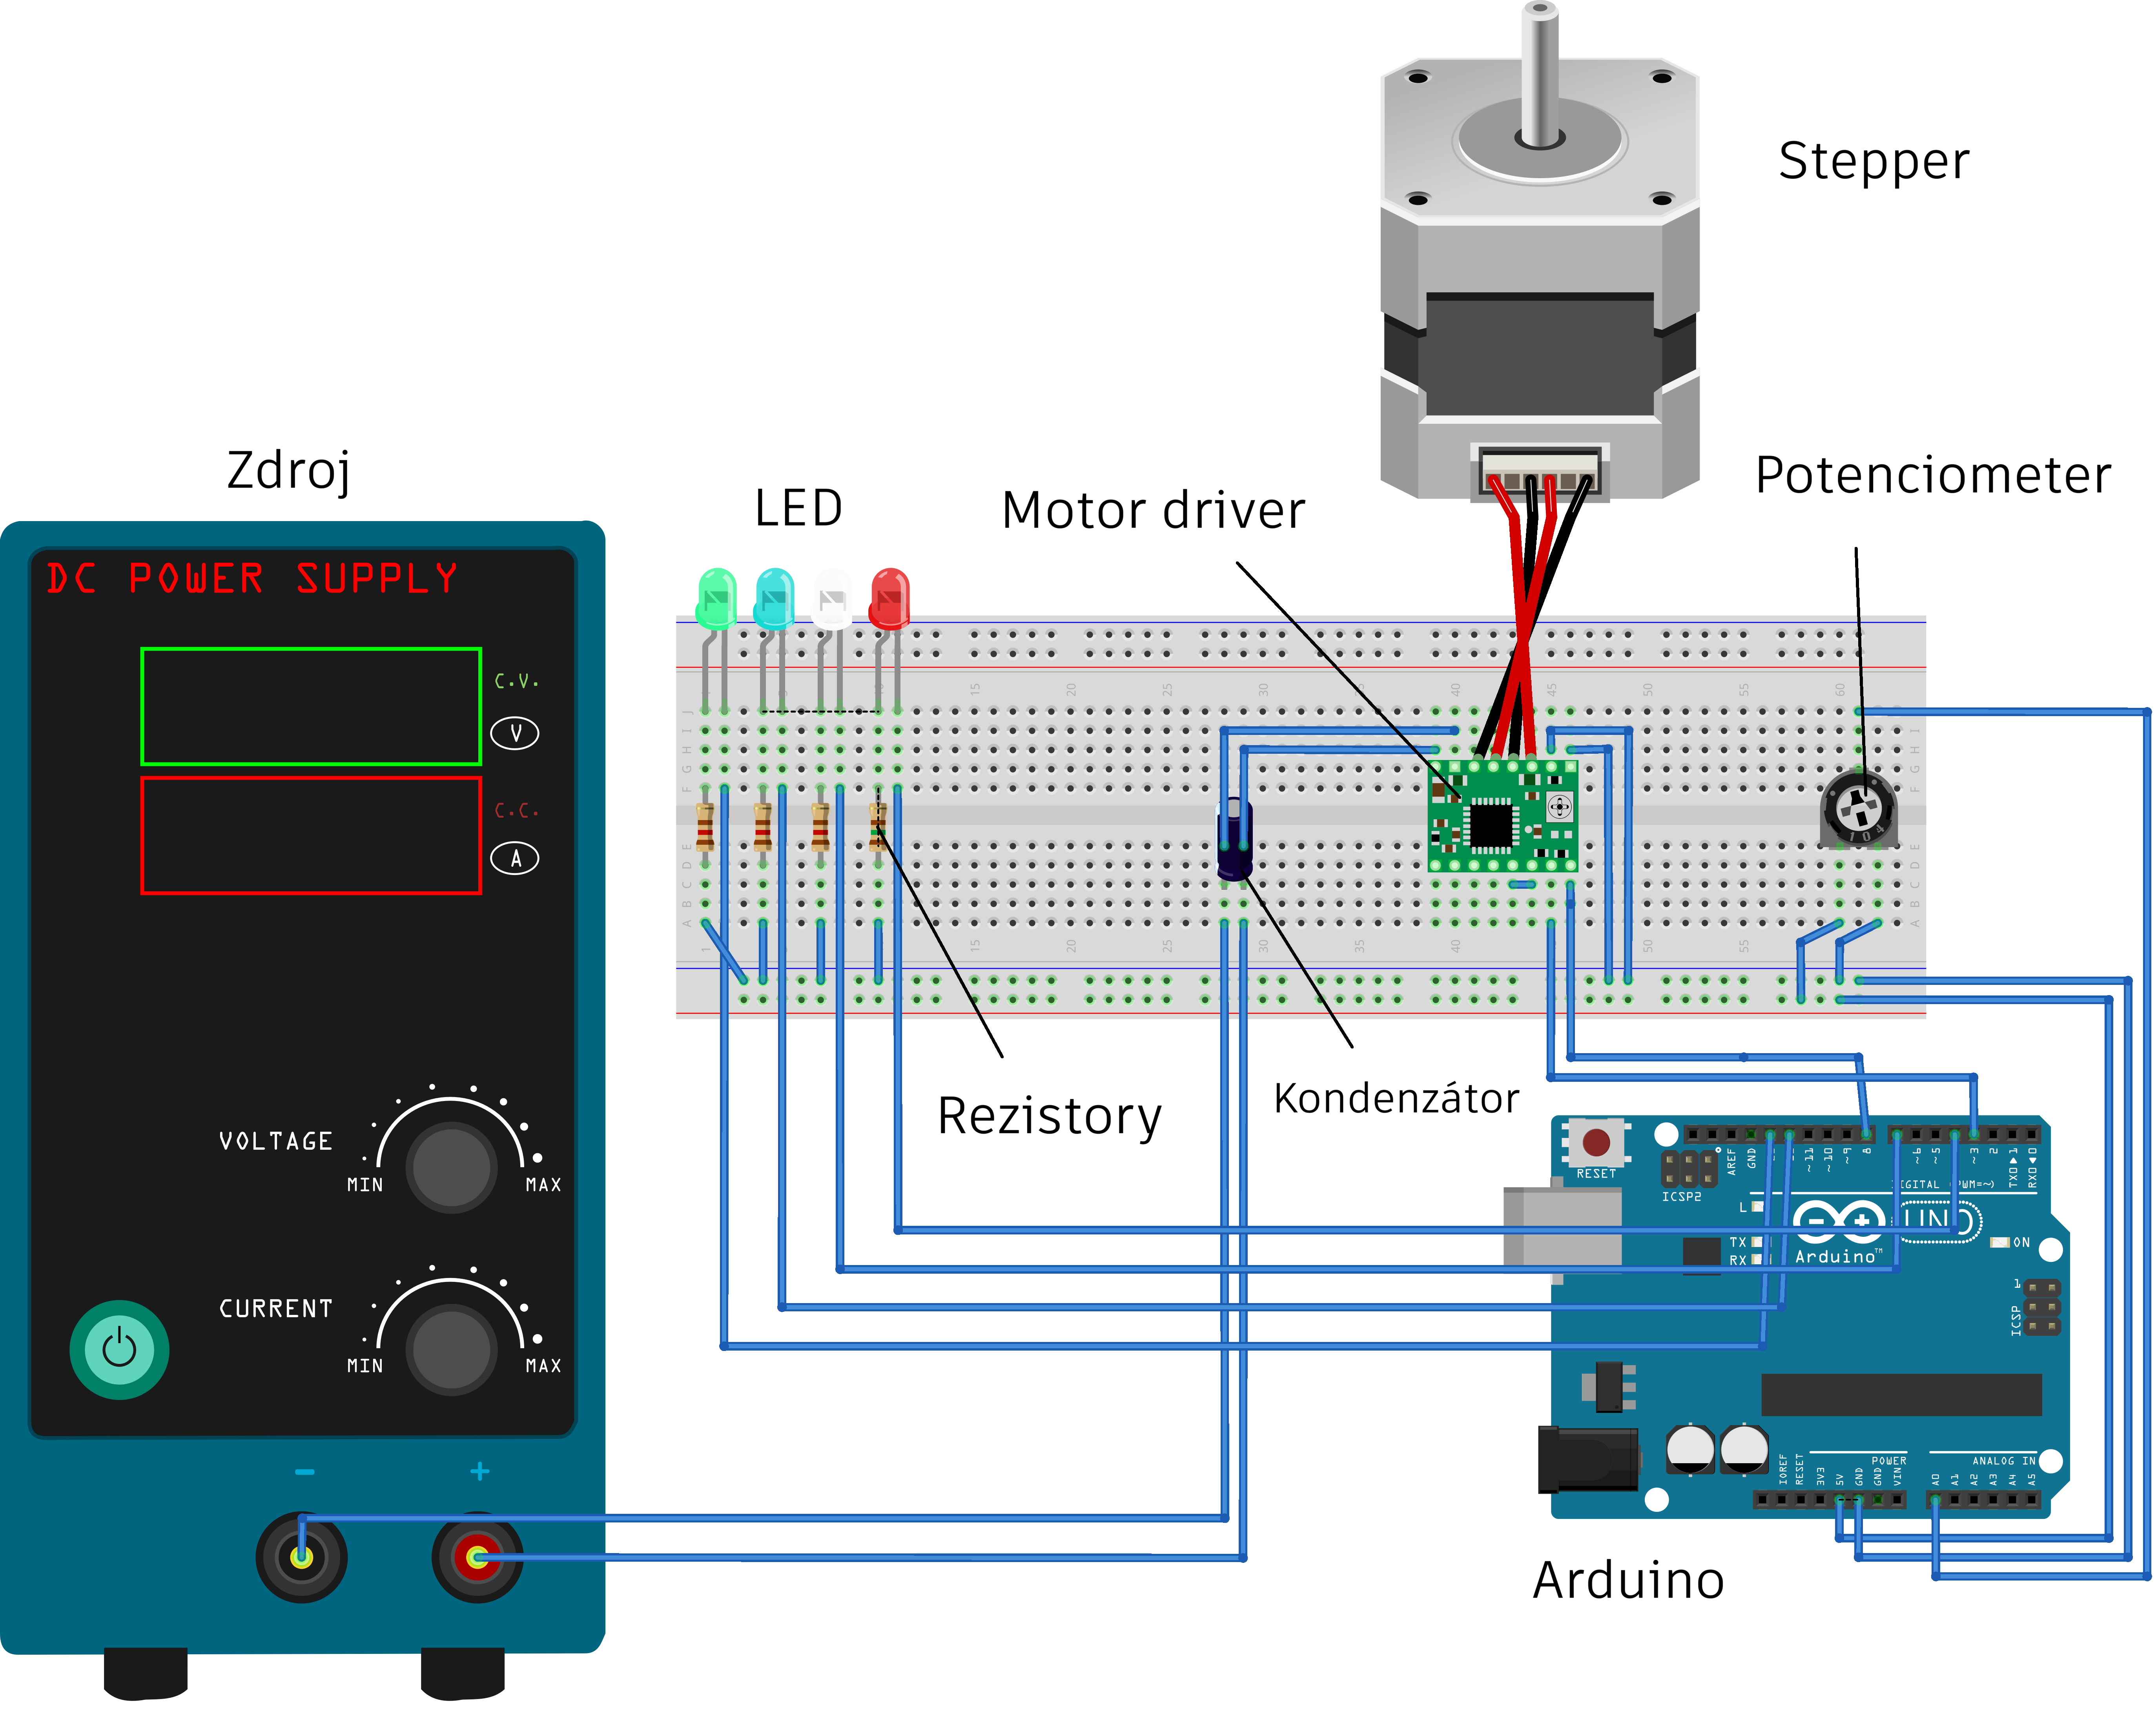
Obrázková schéma zapojenia
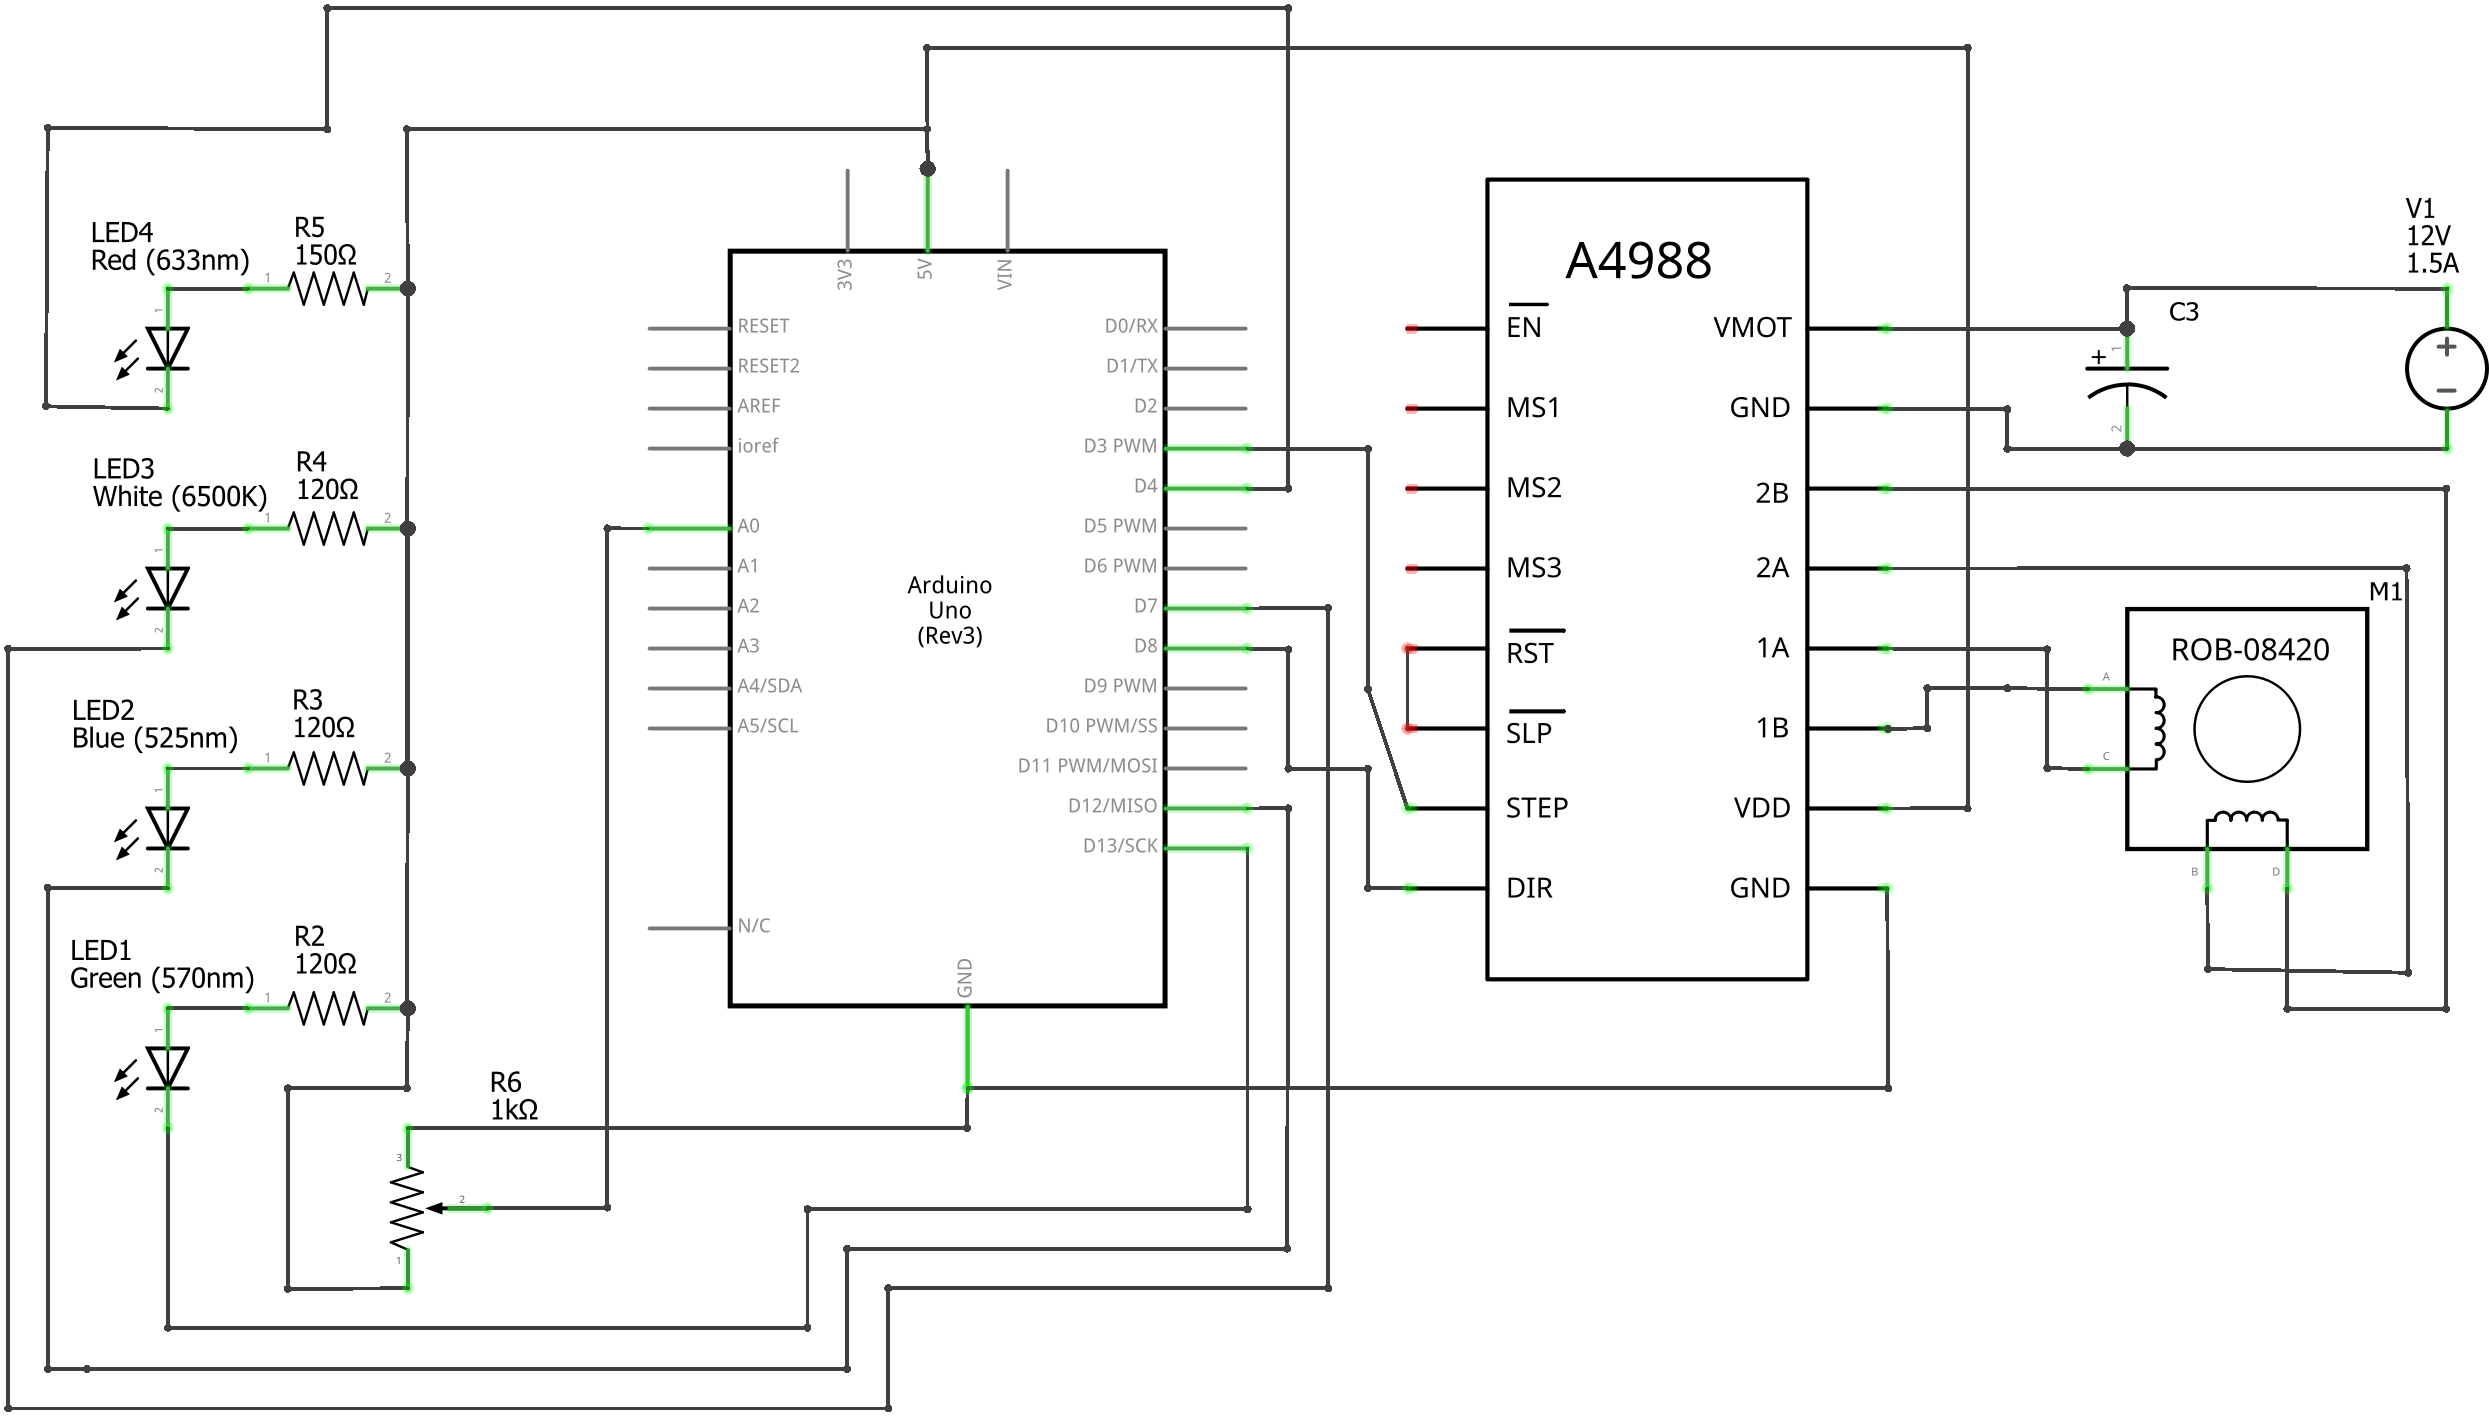
Elektronická schéma
DC power supply je náhrada; v reálnom prípade je obvod napojený na sieť cez sieťový 12 V adaptér
Úloha jednotlivých komponent:
- Externý napájací zdroj: Dodanie elektrickej energie pre výkonovú časť obvodu a krokový motor.
- Arduino UNO: Riadiaca jednotka pre zbieranie vstupných dát zo senzorov, spracovanie programu a generovanie riadiacich signálov.
- Krokový motor (Stepper): Výkonový akčný člen určený na presné otáčanie a polohovanie.
- Modul drivera motora (A4988): Výkonové rozhranie na prevod logických riadiacich signálov z Arduina na prúdové impulzy potrebné pre krokový motor.
- LED diódy: Farebná vizuálna indikácia aktuálneho pásma otáčok motora.
- Rezistory: Ochranné prvky zapojené v sérii s LED diódami na obmedzenie prechádzajúceho prúdu a ochranu diód pred zničením.
- Elektrolytický kondenzátor: Stabilizácia napájacieho napätia a vyrovnávanie prúdových špičiek pre plynulý a bezpečný chod drivera motora.
- Potenciometer: Vstupný analógový prvok na plynulú reguláciu rýchlosti otáčania motora.
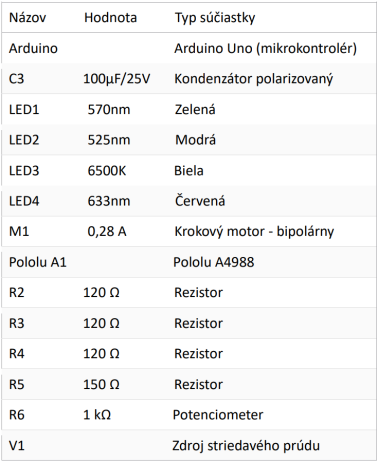
Zoznam komponent
Kód
Po zapojení obvodu som ako prvé v programe zadefinoval premenné a priradil piny Arduina k jednotlivým komponentom. Taktiež som pripravil premenné potrebné na časovanie a ukladanie nameraných hodnôt.
// --- Piny pre riadenie krokového motora ---
int stepPin = 3; // Pin pre generovanie krokov motora
int dirPin = 8; // Pin pre nastavenie smeru otáčania

// --- Piny pre indikačné LED diódy ---
int zelPin = 13; // Zelená
int modPin = 12; // Modrá
int bielPin = 7; // Biela
int cervPin = 4; // Červená

// --- Vstupný analógový senzor ---
int potPin = A0; // Analógový pin na čítanie hodnoty z potenciometra
int potHodnota; // Premenná na uloženie aktuálnej hodnoty z potenciometra

// --- Časovanie a riadenie rýchlosti ---
unsigned long speed; // Rýchlosť krokového motora (pauza v mikrosekundách)
unsigned long millisPosl = 0; // Posledná uložená hodnota času pre plynulý chod
Následuje časť setup(), ktorá prebehne pri zapnutí mikrokontroléra iba jedenkrát.V nej som nastavil režim pinov a sériový výstup do konzoly.
int stepPin = 3; // pin na krok
int dirPin = 8; // pin na smer otáčania

int zelPin = 13; // LED piny
int modPin = 12;
int bielPin = 7;
int cervPin = 4;

int potPin = A0; // analogový pin potenciometru
int potHodnota; // hodnota potenciometru

unsigned long speed; // rýchlosť steperra v mikrosekundách

unsigned long millisPosl = 0; // posl nacitana hodnota millis novým cyklom
Tento blok zabezpečuje čítanie hodnoty z potenciometra a výpis na sériovú linku v intervale 50 ms pomocou funkcie millis(). Tým sa predchádza zbytočnému preťaženiu procesora a je zaistený plynulý chod krokového motora.
void loop() {
  // Načítanie analógovej hodnoty z potenciometra (rozsah 0 až 1023)
  potHodnota = analogRead(potPin);

  unsigned long currentMillis = millis();

  // Časový interval 50 ms pre neblokujúce spracovanie údajov a výpisov
  if (currentMillis - millisPosl >= 50) {
      millisPosl = currentMillis;

      // Prepočet hodnoty z potenciometra na dĺžku pauzy v mikrosekundách
      speed = map(potHodnota, 0,   1023, 5000, 600);

      Serial.println("speed hodnota:");
      Serial.println(speed);
Podmienky rozdeľujú vypočítanú rýchlosť motora do štyroch pásiem. Na základe hodnoty premennej speed sa rozsvieti príslušná farebná LED dióda, pričom sa využíva inverzná logika (hodnota LOW diódu zapína a HIGH vypína).
    // Podmienky pre zapnutie príslušnej LED diódy podľa rýchlosti
    // (Poznámka: Diódy sú zapojené tak, že LOW = svieti, HIGH = nesvieti)

    if (speed >= 600 && speed < 1700) {
      digitalWrite(zelPin, LOW); // Zelená LED svieti (najvyššia rýchlosť)
      digitalWrite(modPin, HIGH);
      digitalWrite(bielPin, HIGH);
      digitalWrite(cervPin, HIGH);
    }
    else if (speed >= 1700 && speed < 2800) {
      digitalWrite(zelPin, HIGH);
      digitalWrite(modPin, LOW); // Modrá LED svieti
      digitalWrite(bielPin, HIGH);
      digitalWrite(cervPin, HIGH);
    }
    else if (speed >= 2800 && speed < 3900) {
      digitalWrite(zelPin, HIGH);
      digitalWrite(modPin, HIGH);
      digitalWrite(bielPin, LOW); // Biela LED svieti
      digitalWrite(cervPin, HIGH);
    }
    else {
      digitalWrite(zelPin, HIGH);
      digitalWrite(modPin, HIGH);
      digitalWrite(bielPin, HIGH);
      digitalWrite(cervPin, LOW); // Červená LED svieti (najnižšia rýchlosť)
    }
 }
Zmena stavu pinu stepPin generuje pre budič impulzy na vykonanie kroku. Dĺžka pauzy v rámci funkcie delayMicroseconds(speed) priamo určuje rýchlosť otáčania – kratšia pauza predstavuje vyššiu rýchlosť otáčania motora.
  // Generovanie jedného kroku pre krokový motor
  digitalWrite(stepPin, HIGH);
  delayMicroseconds(speed);
  digitalWrite(stepPin, LOW);
  delayMicroseconds(speed);
}