Mikrokontroler Arduino: Zapojení obvodu
Popis práce na mini projektu zapojení elektrického obvodu s využitím mikrokontroleru Arduino.
Zadání projektu
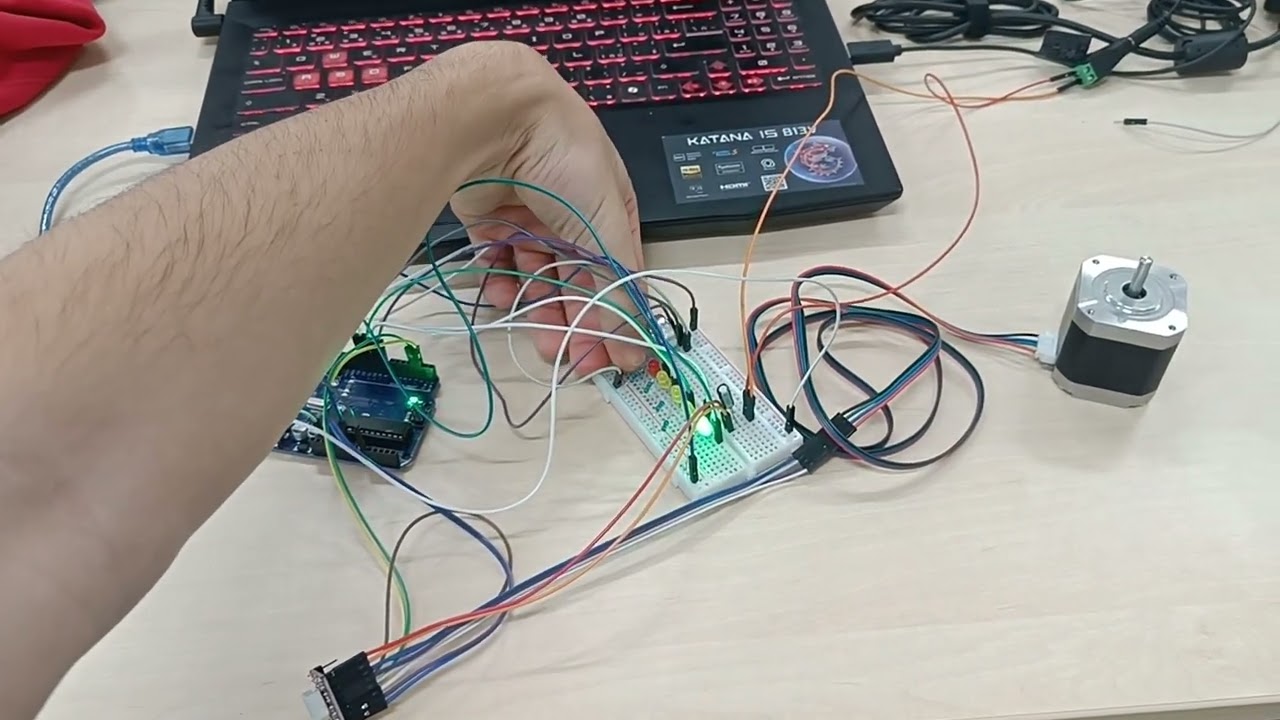
Cílem tohoto projektu bylo zapojit elektronický obvod, ve kterém se pomocí mikrokontroleru Arduino UNO a potenciometru ovládají otáčky krokového motoru. Součástí obvodu měly být LED diody, které svým rozsvícením indikují procentuální rychlost krokového motoru.
Indikace rychlosti (LED)
Schéma zapojení
Zde je přehledné schéma znázorňující reálné zapojení obvodu. Schéma obvodu bylo vytvořeno v programu TinkerCAD.
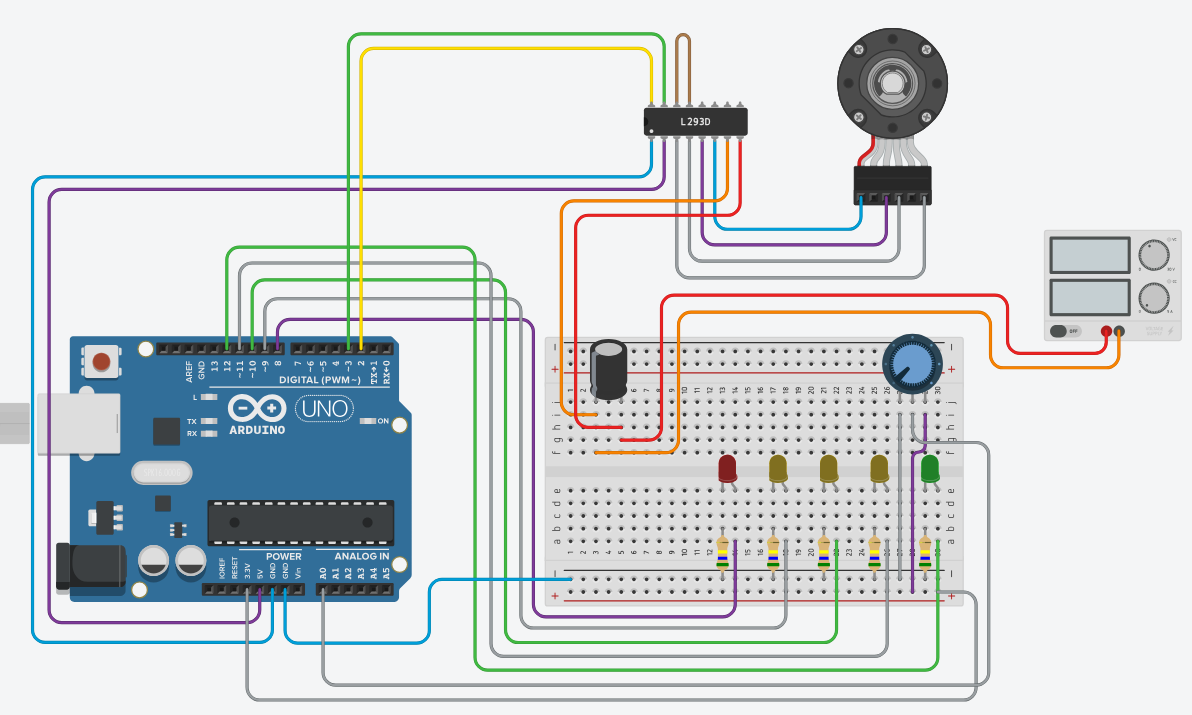
Využité komponenty:
- Arduino UNO
- Nepájivé pole
- LED diody (1x červená, 3x žlutá, 1x zelená)
- Rezistory (4x 560Ω)
- Kondenzátor (1x 25V 100μF)
- Potenciometr (1x 100KΩ)
- Koncovka se usměrněným zdrojem do el. sítě
- Kontrolér krokového motoru A4988
- Krokový motor 42HD6021-03
- Spojovací vodiče
Skutečné zapojení
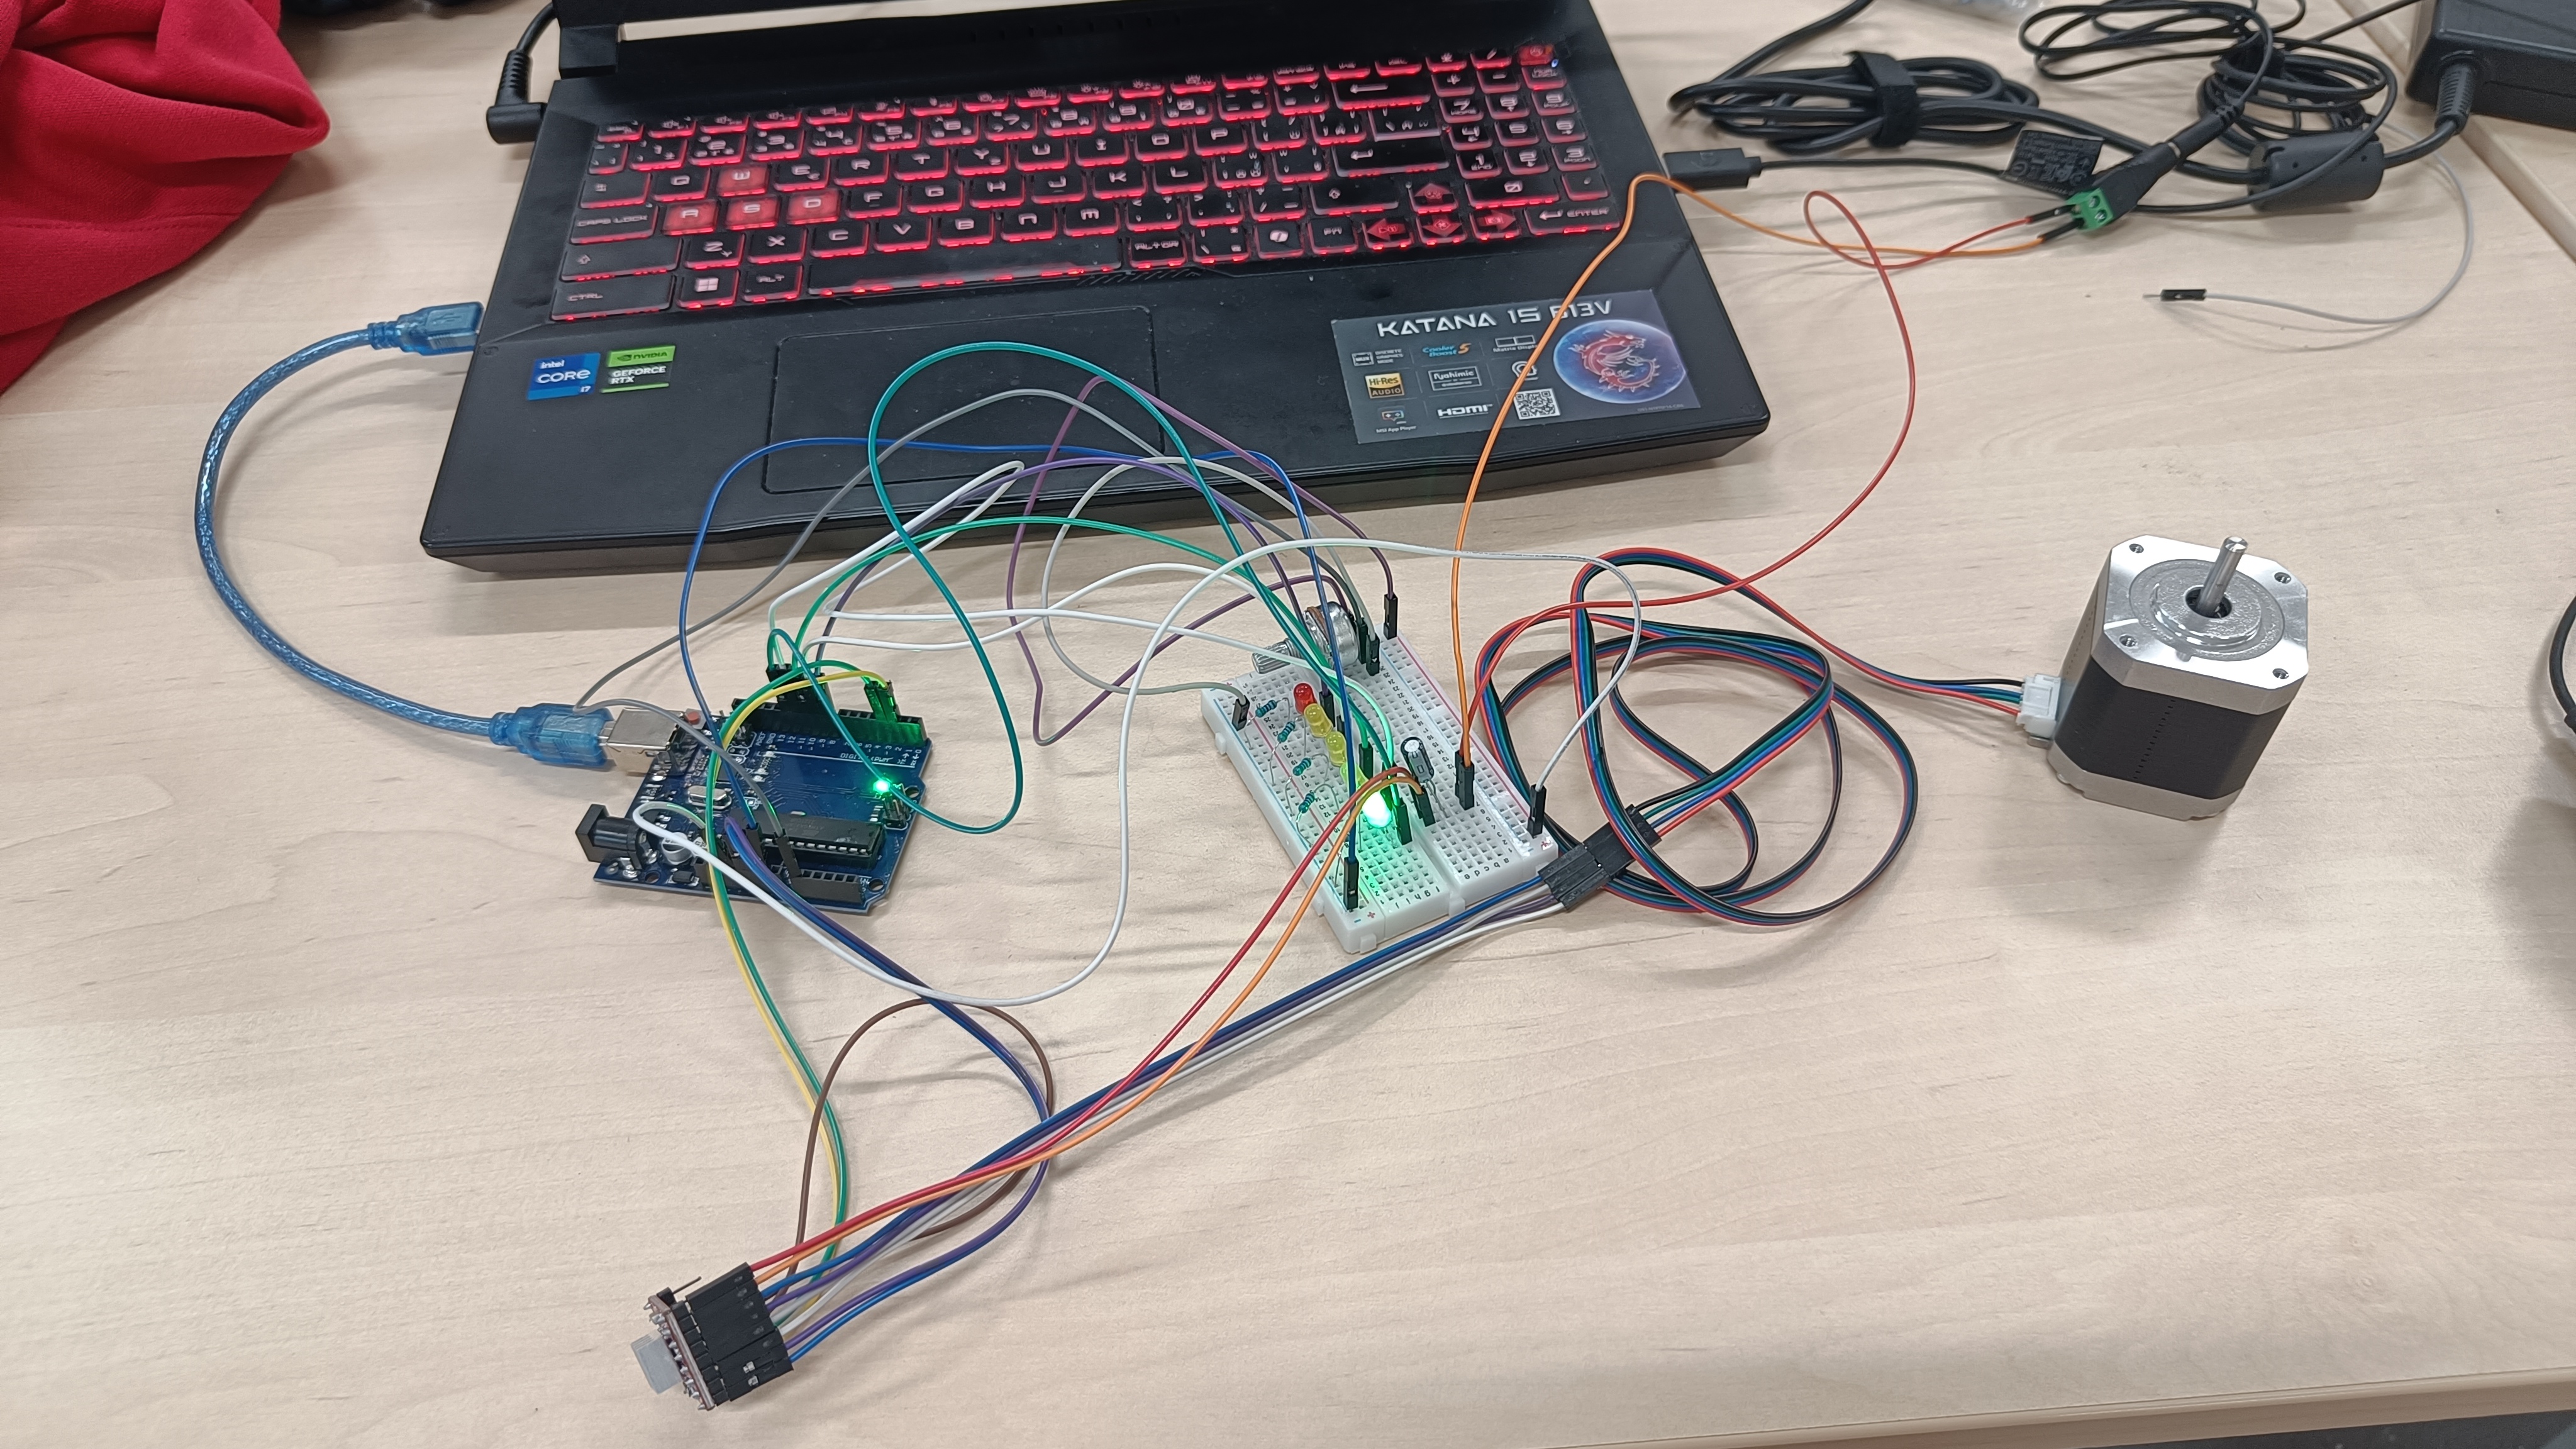
Zde je vidět reálné zapojení obvodu. Je trochu méně přehledné oproti čistému digitálnímu schématu, ale plně odpovídá zadání a funkčním požadavkům projektu.
Zdrojový kód
Pomocí tohoto kódu probíhá řízení daného elektrického obvodu.
int led0 = 8;
int led25 = 9;
int led50 = 10;
int led75 = 11;
int led100 = 12;

int potak = A0;

int smer = 2;
int krok = 3;

void setup() {
  pinMode(led0, OUTPUT);
  pinMode(led25, OUTPUT);
  pinMode(led50, OUTPUT);
  pinMode(led75, OUTPUT);
  pinMode(led100, OUTPUT);

  pinMode(potak, INPUT);

  pinMode(smer, OUTPUT);
  pinMode(krok, OUTPUT);
}

void loop() {
  int otacky = analogRead(potak);
  int pockej = map(otacky, 0, 1023, 2000, 200);

  digitalWrite(smer, HIGH);

  if(otacky == 0){
    digitalWrite(krok, LOW);

    digitalWrite(led0, HIGH);
    digitalWrite(led25, LOW);
    digitalWrite(led50, LOW);
    digitalWrite(led75, LOW);
    digitalWrite(led100, LOW);
  }
  else if(otacky > 0 && otacky < 167){
    digitalWrite(krok, HIGH);
    delayMicroseconds(pockej);
    digitalWrite(krok, LOW);
    delayMicroseconds(pockej);

    digitalWrite(led0, LOW);
    digitalWrite(led25, HIGH);
    digitalWrite(led50, LOW);
    digitalWrite(led75, LOW);
    digitalWrite(led100, LOW);
  }
  else if(otacky > 167 && otacky < 334){
    digitalWrite(krok, HIGH);
    delayMicroseconds(pockej);
    digitalWrite(krok, LOW);
    delayMicroseconds(pockej);

    digitalWrite(led0, LOW);
    digitalWrite(led25, LOW);
    digitalWrite(led50, HIGH);
    digitalWrite(led75, LOW);
    digitalWrite(led100, LOW);
  }
  else if(otacky > 334 && otacky < 500){
    digitalWrite(krok, HIGH);
    delayMicroseconds(pockej);
    digitalWrite(krok, LOW);
    delayMicroseconds(pockej);

    digitalWrite(led0, LOW);
    digitalWrite(led25, LOW);
    digitalWrite(led50, LOW);
    digitalWrite(led75, HIGH);
    digitalWrite(led100, LOW);
  }
  else if(otacky > 500){
    digitalWrite(krok, HIGH);
    delayMicroseconds(pockej);
    digitalWrite(krok, LOW);
    delayMicroseconds(pockej);

    digitalWrite(led0, LOW);
    digitalWrite(led25, LOW);
    digitalWrite(led50, LOW);
    digitalWrite(led75, LOW);
    digitalWrite(led100, HIGH);
  }
}
Zapojený obvod
Kliknutím na obrázek níže si přehrajete video s ukázkou fungování obvodu: