Automatický stříleč míčků
Od myšlenky k realizaci
Každý majitel psa ví, jak rychle se pes dokáže sám nudit. Nuda ho pak vede k rozkousání všeho kolem. Cílem tohoto projektu je vytvořit chytrý mechatronický systém, který psa samostatně zabaví, bezpečně odebere míček a spolehlivě ho vystřelí do dálky. Tím zabaví psa a udrží ho v pohybu.
1. Hlavní koncept a princip fungování
Základem celého zařízení je jednoduchost použití pro psa a mechanická spolehlivost při manipulaci s oslintaným a špinavým míčkem.
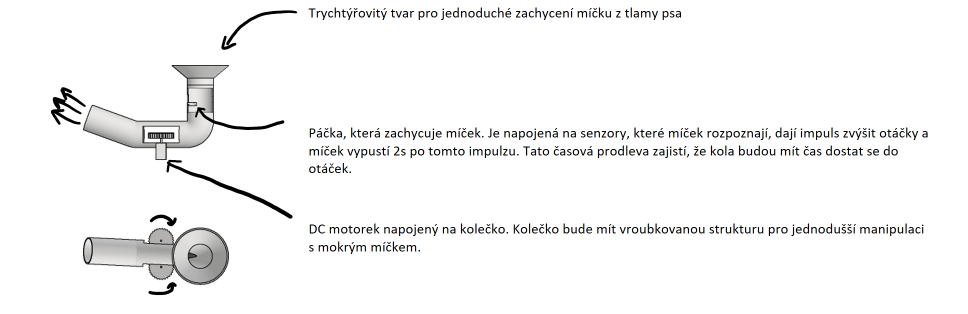
Snadné vhazování
Vrchní část tvoří rozšířený trychtýřovitý tvar, do kterého pes zvládne míček snadno pustit přímo z tlamy.
Chytré časování
Optický senzor detekuje míček, dá impuls k rozběhu motorů a po prodlevě ho páčka uvolní do roztočených kol.
Pohon a záběr
DC motory s kolečky. V rámci testování vyzkouším různé hrubosti vrubů i šmirglový papír proti slinám a špíně.
2. Harmonogram realizace
Abychom se od teoretického návrhu dostali k plně funkčnímu zařízení, je projekt rozfázován do 7 postupných kroků. Výroba probíhá od nákupu komponent přes zapojení elektroniky, programování a 3D tisk až po finální kapotáž.
1
Nákup komponent
Zobrazit přehled a stav nákupu →
2
Zapojení kompletní elektroniky
Zobrazit schémata a zapojení →
3
Funkční kód pro Arduino Nano
Zobrazit zdrojový kód a popis →
4
3D tisk trychtýře, páčky a koleček
Zobrazit 3D modely a tisk →
5
Ověření funkčnosti a zkouška koleček
Zobrazit výsledky testování →
6
Řez obalových ploch a uchycení trubek
Zobrazit konstrukci a následnou kapotáž →
7
Kompletní produkt a ukázka funkčnosti
Zobrazit finální produkt a video →