Mikrokontrolery
Řízení krokujícího motoru a indikace rychlosti
Cíl projektu: Zapojení a naprogramování mikrokontroléru Arduino Uno pro plynulé řízení rychlosti otáčení krokového motoru pomocí potenciometru a budiče A4988. Součástí zadání je také vizuální indikace nastavené rychlosti/výkonu pomocí 4 LED diod, které se postupně rozsvěcují po 25 %.
Použité komponenty
Schéma a popis zapojení
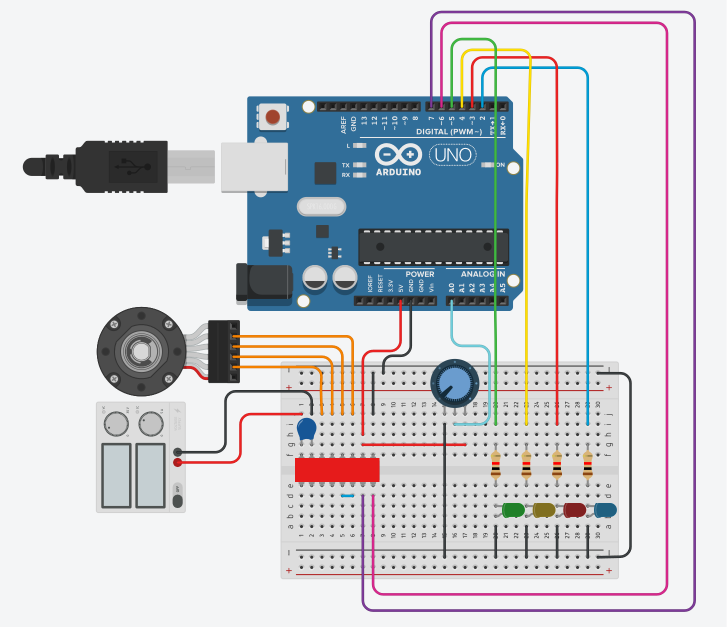
Obrázek výše znázorňuje zapojení v aplikaci Tinkercad. Potenciometr je připojen k analogovému vstupu A0. Budič A4988 dostává z Arduina dva hlavní signály – směr otáčení DIR (pin 6) a jednotlivé kroky STEP (pin 7). Čtyři indikační LED diody jsou zapojeny na digitální piny 5, 4, 3 a 2 přes ochranné rezistory.
Elektrolytický kondenzátor je zapojen na napájecí větvi motoru (VMOT a GND budiče). Krokový motor při spínání vytváří proudové výkyvy a napěťové špičky. Kondenzátor tyto výkyvy vyhlazuje a chrání tak citlivý čip A4988 i samotné Arduino před poškozením nebo restartováním.
Jak jsem k řešení přistupoval
Při návrhu zapojení a psaní kódu s pomocí AI jsem zvolil postupy, které ušetří čas a zpřehlední celý obvod:
- Zapojení LED diod vedle sebe: LED diody jsem uspořádal na bread bordu do jedné řady vedle sebe. Vznikl tak vizuální ukazatel, který přímo ukazuje nastavený výkon od 0 do 100 %.
- Zjednodušení kódu cyklem
for: Místo toho, abych v programu nastavoval a rozsvěcoval každou LEDku zvlášť na samostatném řádku, uložil jsem jejich piny do jednoho poleledPins[] = {5, 4, 3, 2}. Díky tomu stačí pro rozsvícení pouhý cyklusfor.
Zdrojový kód (Arduino C++)
// Definice pinů
const int potPin = A0;  // Potenciometr
const int dirPin = 6;   // Budič A4988 DIR (směr)
const int stepPin = 7;  // Budič A4988 STEP (krokování)

// LED diody v pořadí zleva doprava (5 = zelená, 4 = žlutá, 3 = červená, 2 = modrá)
const int ledPins[] = {5, 4, 3, 2};

void setup() {
  pinMode(stepPin, OUTPUT);
  pinMode(dirPin, OUTPUT);

  // Nastavení všech LED pinů jako výstupy v jednom cyklu
  for (int i = 0; i < 4; i++) {
    pinMode(ledPins[i], OUTPUT);
  }

  digitalWrite(dirPin, HIGH); // Trvalý směr otáčení motoru
}

void loop() {
  // Načtení polohy potenciometru (hodnota 0 až 1023)
  int val = analogRead(potPin);

  // 1. Přepočet na rychlost motoru (pauza mezi kroky v mikrosekundách)
  int delayTime = map(val, 0, 1023, 2000, 200);

  // 2. Přepočet na počet LEDek, které mají svítit (0 až 4)
  int ledsToLight = map(val, 0, 1024, 0, 5);

  // 3. Rozsvícení odpovídajícího počtu LEDek v cyklu
  for (int i = 0; i < 4; i++) {
    if (i < ledsToLight) {
      digitalWrite(ledPins[i], HIGH); // Zapnout LED
    } else {
      digitalWrite(ledPins[i], LOW);  // Vypnout LED
    }
  }

  // 4. Provedení jednoho kroku motoru
  digitalWrite(stepPin, HIGH);
  delayMicroseconds(delayTime);
  digitalWrite(stepPin, LOW);
  delayMicroseconds(delayTime);
}
Jak fungují klíčové části kódu?
1. Funkce map() (převodník hodnot):
Funkce map funguje jako jednoduchý převodník, kdy vezme číslo z jednoho rozsahu a podle poměru jeho polohy k celkové velikosti rozsahu ho přepočítá na jiné číslo v novém rozsahu.
map(val, 0, 1023, 2000, 200)Vezme natočení potenciometru (0 až 1023) a předělá ho na pauzu mezi kroky motoru v mikrosekundách. Když je potenciometr na nule, pauza je velká (2000 µs = motor jede pomalu). Čím více se s potenciometrem otočí, tím je pauza kratší (až 200 µs = motor jede rychle).map(val, 0, 1024, 0, 5)Přepočítá stejný signál z potenciometru na číslo od 0 do 4. Toto číslo přímo říká, kolik LED diod má v danou chvíli svítit.
2. Cyklus for (efektivní rozsvěcování LED diod):
Cyklus postupně projde piny 0 až 3 z pole ledPins[]. Pokud je číslo diody menší než vypočítaná hodnota z funkce map() , zapne ji. Jakmile je vyšší, vypne ji. Tím se docílí toho, že se LED diody rozsvěcují plynule za sebou s tím, jak se zrychluje motor.
Fyzická realizace a video
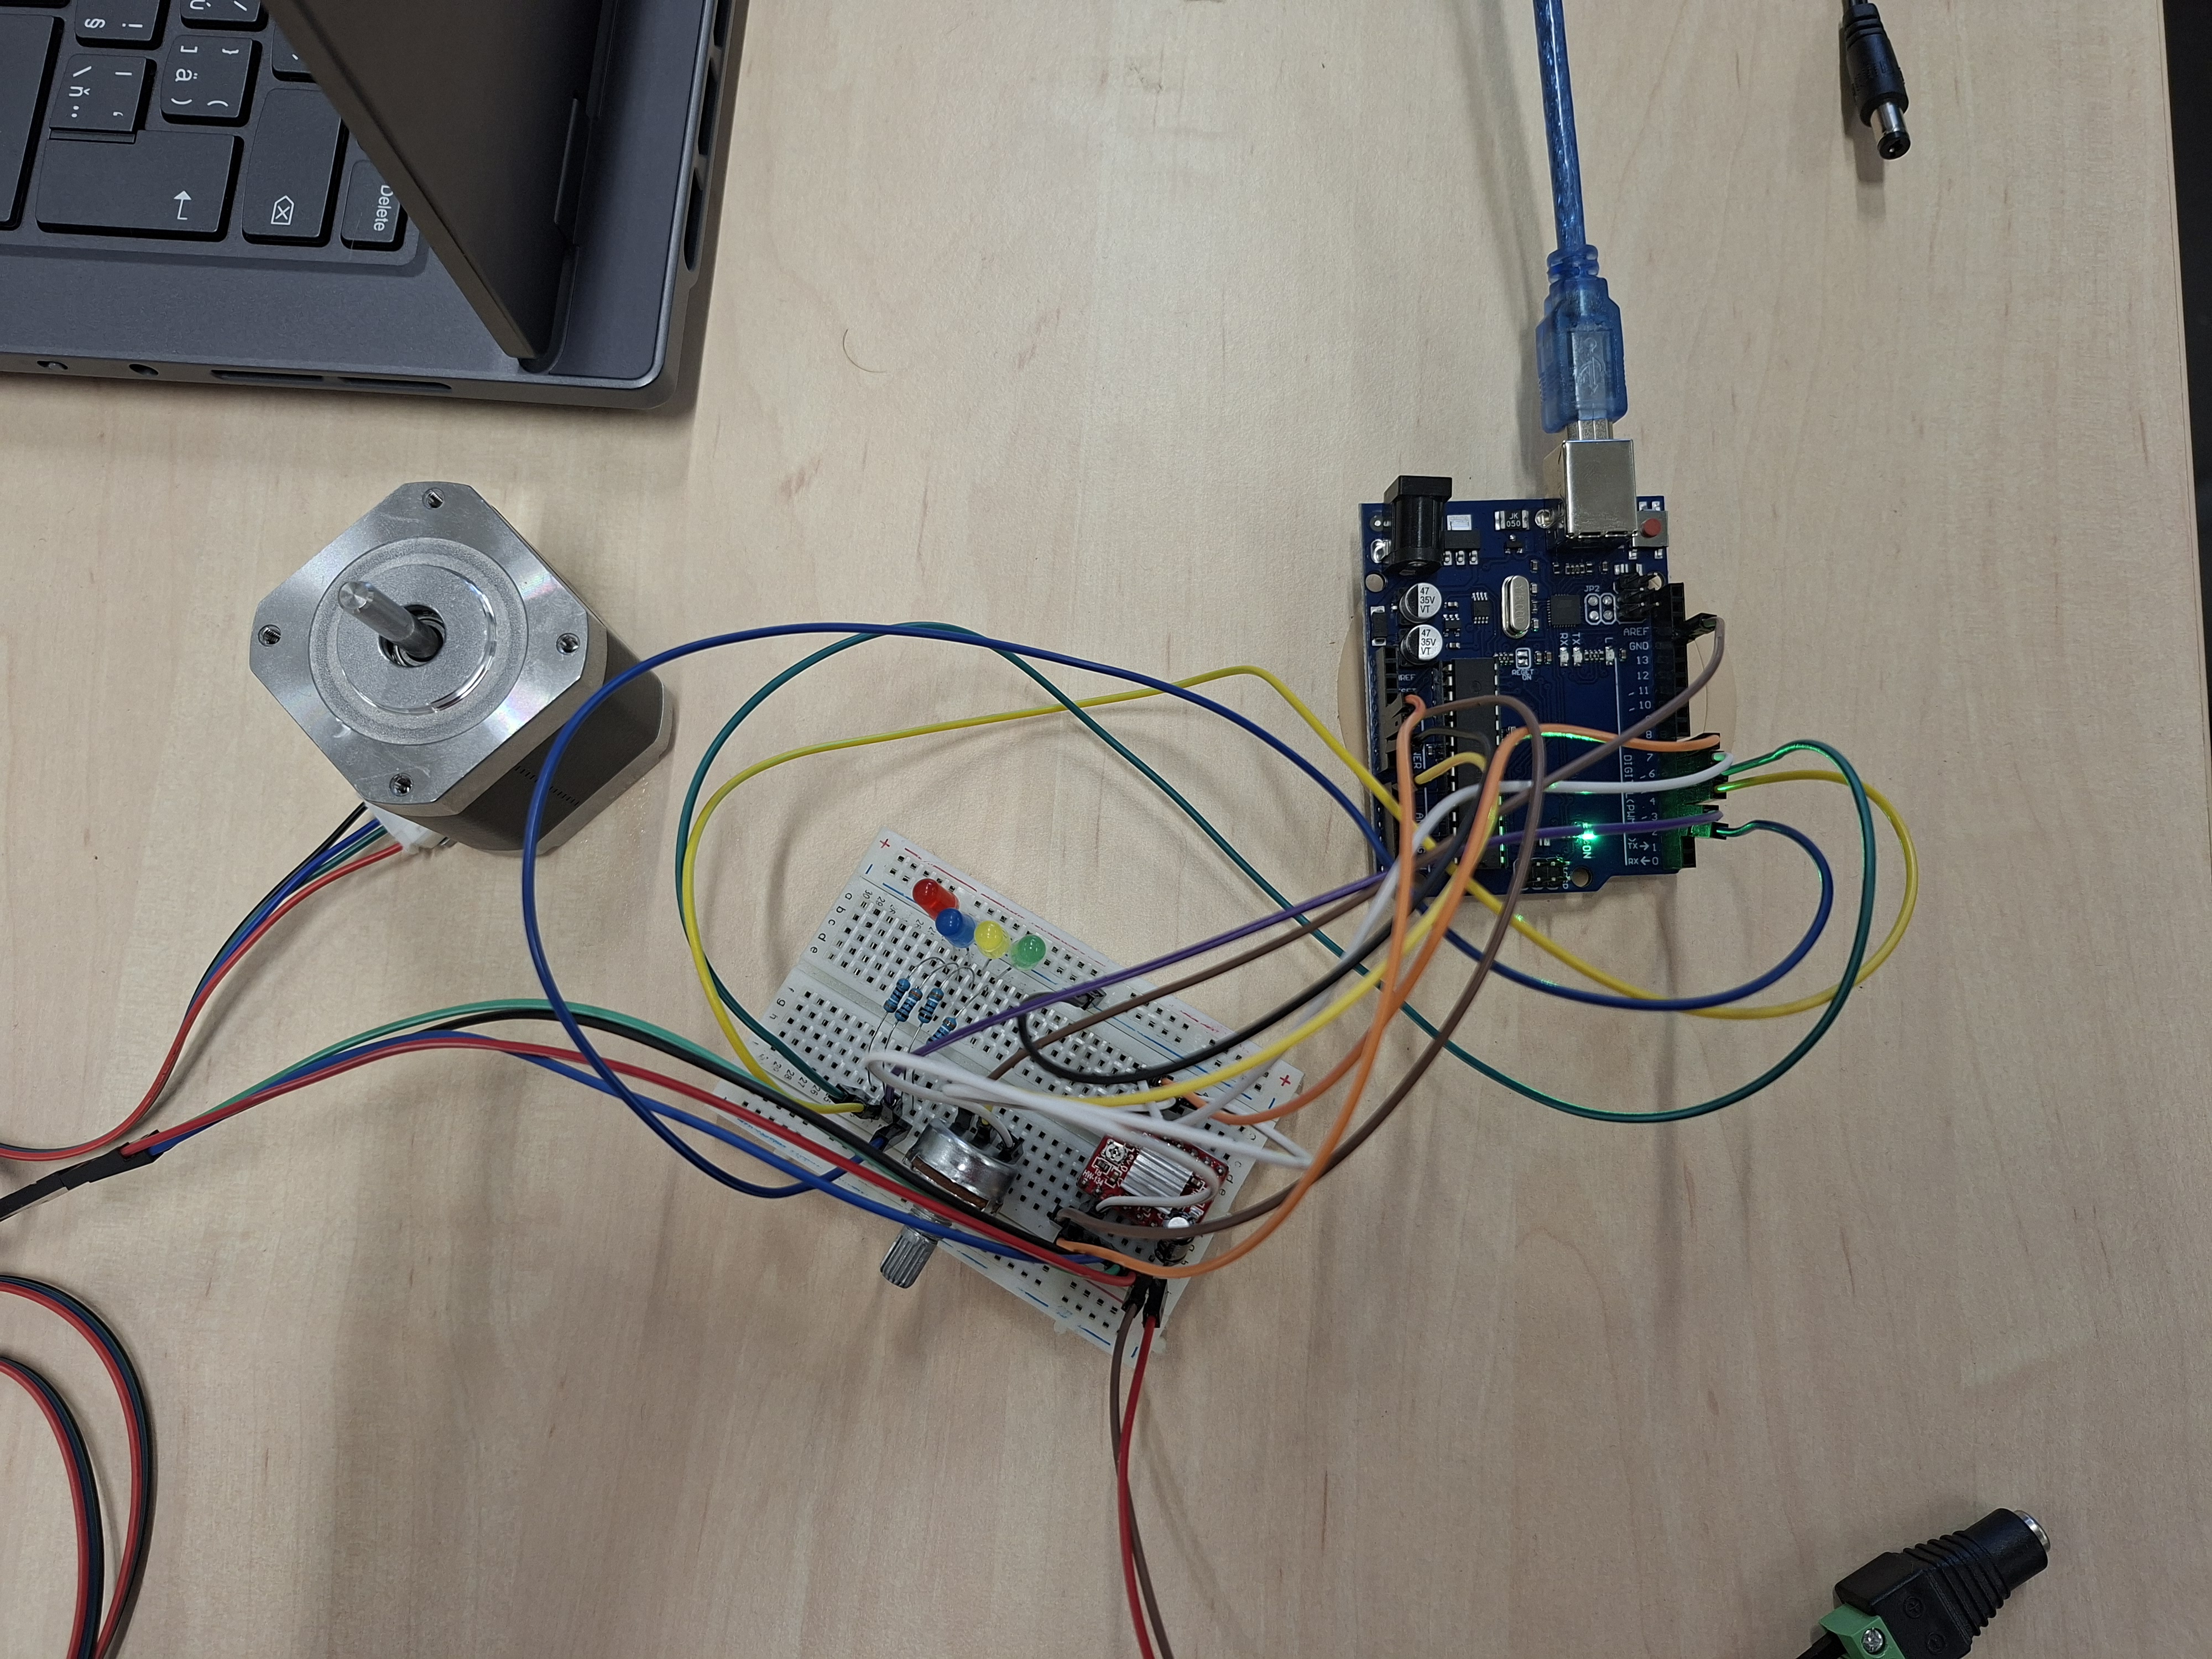
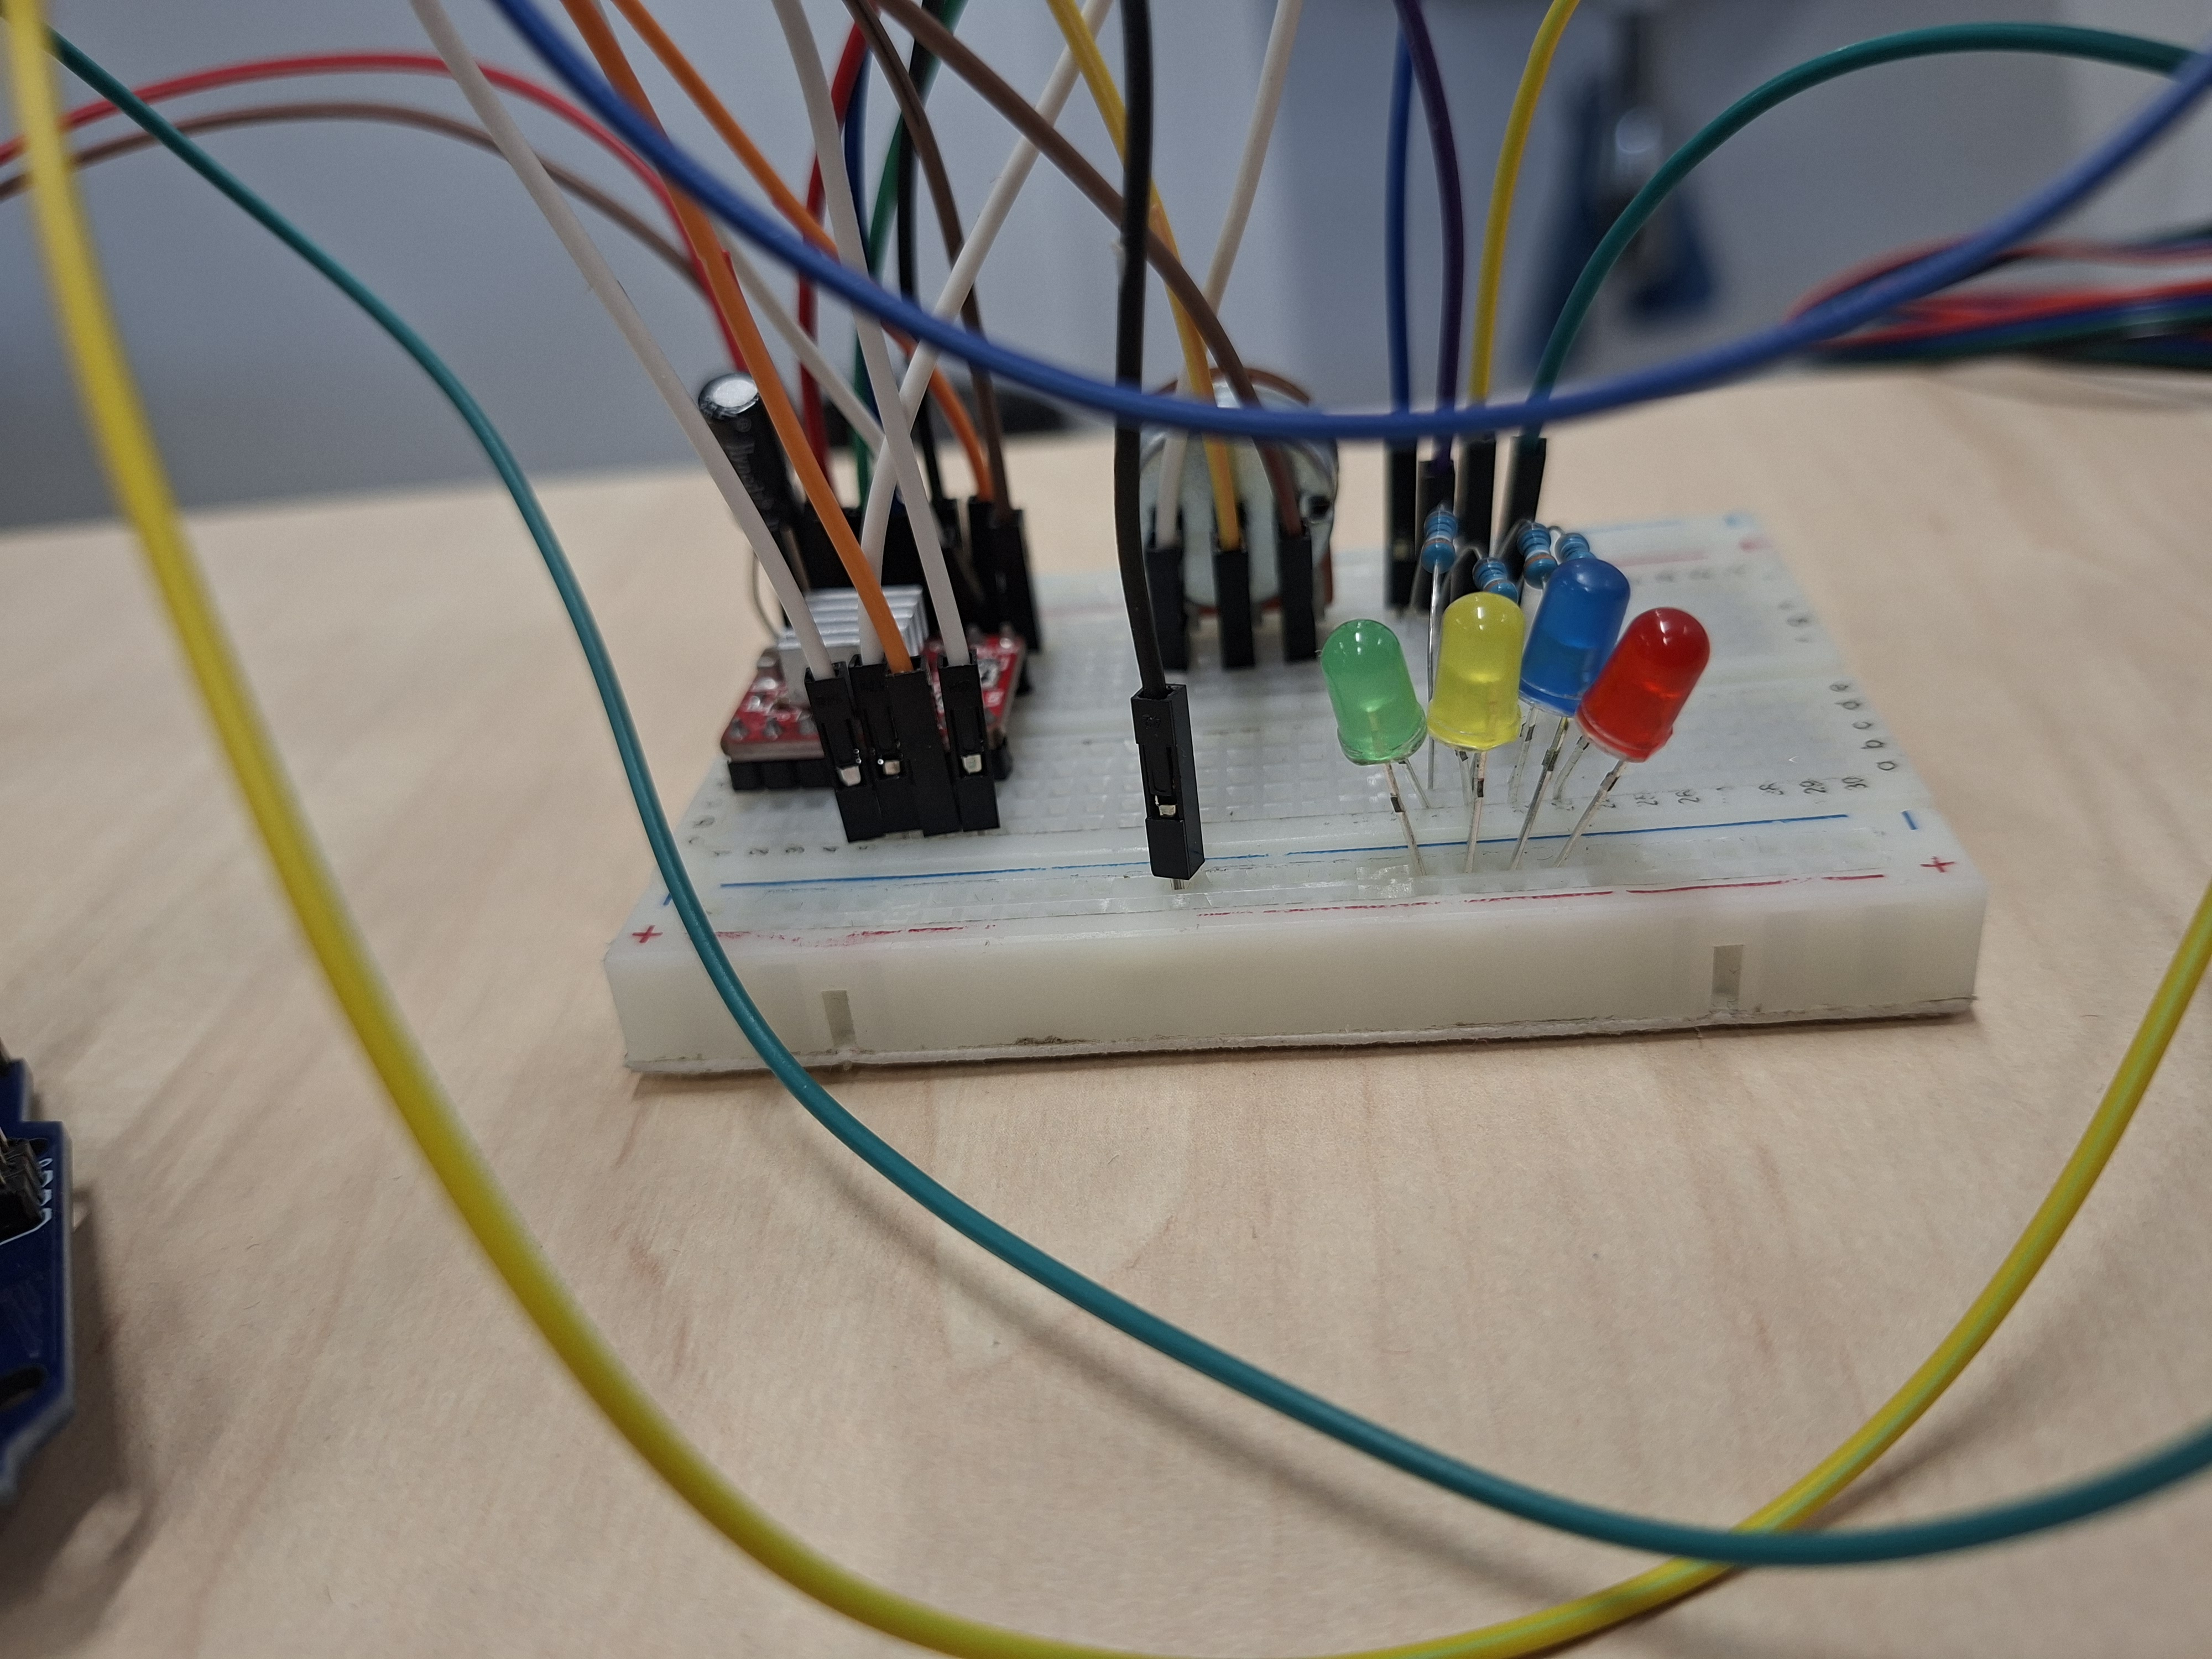
Praktické zapojení na nepájivém poli ověřilo funkčnost celého obvodu. Řízení otáček motoru reaguje plynule a indikace pomocí LED diod přesně odpovídá řídicímu kódu.
Ukázka funkčnosti na videu
Ověření plynulého řízení otáček a indikace pomocí LED diod je zachyceno na videu: