Ovládanie krokového motora a indikácia rýchlosti otáčania
Cieľom projektu bolo vytvoriť funkčné elektronické zapojenie, ktoré umožňuje regulovať rýchlosť otáčania krokového motora a zároveň túto rýchlosť vizuálne znázorňovať pomocou LED diód.
Hlavnou úlohou bolo prepojiť mikrokontrolér, krokový motor, jeho riadiaci obvod, potenciometer a indikačné LED diódy do jedného funkčného systému. Jednotlivé komponenty spolupracujú na základe programu vytvoreného pre mikrokontrolér Arduino.
Zoznam potrebných komponentov:
- 1x Arduino UNO
- 1x Driver pre krokové motory A4988
- 1x Krokový motor NEMA 17 (42HD6021-03)
- 1x Potenciometer 100K
- 4x LED dióda – modrá, zelená, žltá, červená
- 4x Rezistor 240Ω
- 1x Kondenzátor 100μF
- Vodiče
- Zdroj 12V
- USB kábel
Ako riadiaca jednotka bol použitý mikrokontrolér Arduino, ktorý zabezpečuje spracovanie vstupných signálov, riadenie krokového motora a ovládanie indikačných LED diód.
Na reguláciu rýchlosti slúži potenciometer, ktorého otáčaním sa mení vstupná analógová hodnota. Arduino túto hodnotu priebežne načítava a na jej základe určuje frekvenciu riadiacich impulzov vysielaných do ovládacieho obvodu motora.
Krokový motor je ovládaný prostredníctvom riadiaceho modulu (drivera), ktorý prijíma signály z Arduina a zabezpečuje jeho pohyb. Smer otáčania je v tomto zapojení nastavený napevno.
Na vizualizáciu rýchlosti slúžia štyri LED diódy – modrá, zelená, žltá a červená. Ich intenzita svietenia sa plynule mení v závislosti od nastavenej rýchlosti motora. Jednotlivé farby tak predstavujú rôzne úrovne rýchlosti, pričom modrá zodpovedá najnižšej a červená najvyššej úrovni.
Zdrojový kód pre Arduino:
Po pripojení napájania sa Arduino uvedie do prevádzky a začne pravidelne načítavať hodnotu z potenciometra. Tá predstavuje požadovanú rýchlosť otáčania motora.
Ak je hodnota potenciometra na minimálnej úrovni, motor zostáva zastavený a všetky LED diódy sú vypnuté.
Pri zvýšení hodnoty potenciometra Arduino prevedie načítanú hodnotu na požadovanú frekvenciu riadiacich impulzov v rozsahu 100 až 800 impulzov za sekundu. Následne začne generovať impulzy na výstupe STEP, ktoré sú odosielané do drivera motora. Každý impulz predstavuje jeden riadiaci krok motora. Zmenou frekvencie impulzov sa mení rýchlosť otáčania motora – čím vyššia je frekvencia, tým rýchlejšie sa motor otáča.
Súčasne Arduino vyhodnocuje nastavenú rýchlosť a podľa nej upravuje intenzitu svietenia jednotlivých LED diód. Na tento účel využíva metódu PWM (Pulse Width Modulation), pomocou ktorej dokáže regulovať jas LED diód.
Svetelná indikácia je rozdelená do štyroch úrovní:
Prechody medzi jednotlivými farbami sú plynulé, pretože pri zmene rýchlosti sa intenzita jednej LED diódy znižuje súčasne so zvyšovaním intenzity nasledujúcej LED diódy.
Pri zmene polohy potenciometra sa tak súčasne mení rýchlosť otáčania motora aj farebná svetelná indikácia.
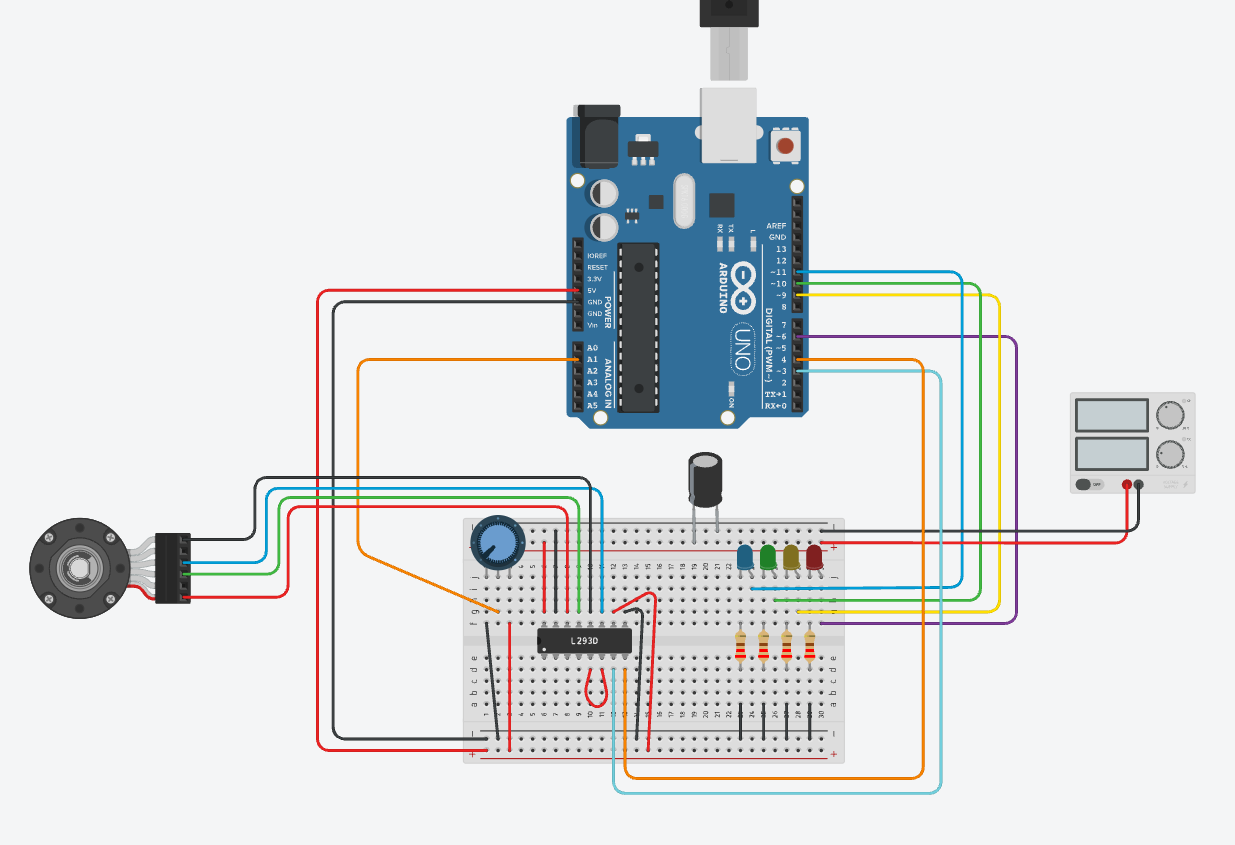
Elektronické zapojenie bolo zostavené na kontaktnom poli (breadboard), ktoré umožňuje jednoduché prepájanie jednotlivých komponentov bez potreby ich spájkovania.
Po zostavení zapojenia bol do mikrokontroléra Arduino nahraný zdrojový kód, ktorý zabezpečuje riadenie celého systému. Program je vytvorený tak, aby priebežne načítaval hodnotu potenciometra, podľa nej reguloval frekvenciu impulzov pre krokový motor a zároveň nastavoval intenzitu svietenia jednotlivých LED diód.
Funkčnosť projektu bola overená praktickým testovaním. Pri demonštrácii sa menila poloha potenciometra, čím dochádzalo k zmene rýchlosti otáčania krokového motora. Súčasne bolo možné pozorovať plynulú zmenu svetelnej indikácie od modrej farby až po červenú.
Testovanie potvrdilo funkčnosť regulácie rýchlosti motora aj jej vizuálnej indikácie.
Výsledkom miniprojektu je funkčný elektronický systém, ktorý umožňuje reguláciu rýchlosti krokového motora pomocou potenciometra a jej vizuálnu indikáciu prostredníctvom štyroch LED diód.
Počas realizácie projektu boli využité poznatky z oblasti elektroniky, zapájania elektrických obvodov a programovania mikrokontroléra Arduino. Projekt umožnil prakticky overiť princíp riadenia krokového motora pomocou impulzov, reguláciu intenzity LED diód pomocou PWM a vzájomnú spoluprácu hardvérových a softvérových komponentov.